
Fd422 servo tork kontrol
- Konuyu başlatan ismail74
- Başlangıç tarihi
Merhaba İsmail Bey.
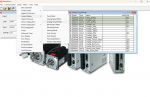
Ürünün kullanıcı manualini ekte paylaşıyorum. Ayrıca ekte Servo programının arayüzünden bir görsel paylaşıyorum.
Burada;
Öncelikle çalışma modunu tork kontrol olarak ayarlıyoruz. Bunun için Driver--->Basic Operation---->Din_mode0 değerini 4 yapıyoruz.
devamında,
Analog_Torque_Con: Analog giriş sinyalinizin kaynagını, hangi kanalıa bağlantı yaptığınızı seçiyorsunuz.
Analog_Torque_Factor: Analog girişten gelen 0-10V sinyalin tork çarpan değeridir.
Max_Speed_RPM: Motorun devir sayısı. Motorun Max. devir sayısını geçmeyin.
Ekli dosyalar
-
8.1 MB Görüntüleme: 1
-
 549 KB Görüntüleme: 1
@Yasin ILX BEY merhaba
fd422 servoyu pozisyon kontrolünde çalışırken aynı andada tork kontrolü yapmak mümkünmü?
servo on yaptık servo pozisyon kontrol yapıyor ornek dı4 aktif ettimde tork kontrol çalışsın gibi?
yapılması mümkünse pozisyon kontrol için hangi parametre ayarları nasıl yapılmalı bir ekran fotograf görüntüsü ekleyebilir misiniz?
Merhaba İsmail Bey mümkündür.
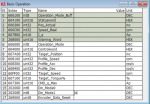
Driver----->Basic Operation -----> Din_Mode1:4 [ BuradaDin_Mode1'i 4 yaparak ikinci çalışma modunu Tork kontrol moduna alıyorsunuz.]
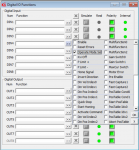
Drvier----->Digital IO Functions---> Operate Model Sel [Burada dijital girişe tetiklendiği takdirde çalışma modunu 2. çalışma moduna geçiren fonksiyonu eklliyoruz]
Driver----->Basic Operation -----> Din_Mode1:4 [ BuradaDin_Mode1'i 4 yaparak ikinci çalışma modunu Tork kontrol moduna alıyorsunuz.]
Drvier----->Digital IO Functions---> Operate Model Sel [Burada dijital girişe tetiklendiği takdirde çalışma modunu 2. çalışma moduna geçiren fonksiyonu eklliyoruz]
Ekli dosyalar
-
 157.7 KB Görüntüleme: 2
-
 139.2 KB Görüntüleme: 1
yasin bey merhaba servoya 0-10v gerilimi x1 soketindei 19-21 nolu pinleri kullanıyorum (AIN1-GNDA) buraya kadar ok
TORK KONTROL Modundaki hızı 2000 d/dk ile limit koymak
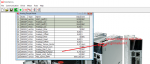
Analog_Torque_Factor: Analog girişten gelen 0-10V sinyalin tork çarpan değeridir. buraya minumum ve maksimum çarpan değerini ne girmeliyim ?
TORK KONTROL Modundaki hızı 2000 d/dk ile limit koymak
Analog_Torque_Factor: Analog girişten gelen 0-10V sinyalin tork çarpan değeridir. buraya minumum ve maksimum çarpan değerini ne girmeliyim ?
Ekli dosyalar
-
 397.6 KB Görüntüleme: 2
Merhaba İsmail Bey,
Analog_Torque_Factor: Analog girişten gelen 0-10V sinyalin tork çarpan değeridir. [ Girdiğiniz değeri analogtan gelen sinyal ile çarparak motorun torkunu belirlemenizi sağlar.]
.
Max_Speed_RPM: Motorun devir sayısı. Motorun Max. devir sayısını geçmeyin.[ Motorun dönmesini istediğiniz devir sayısını girmelisiniz. Örneğin 2000 RPM.]